
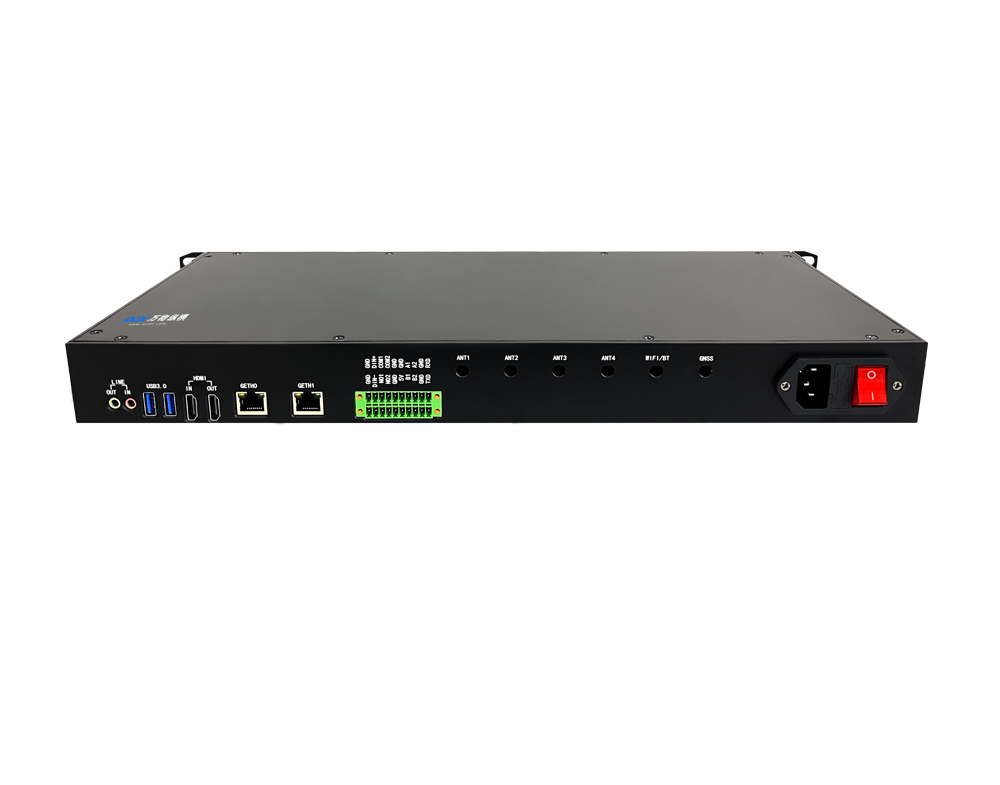
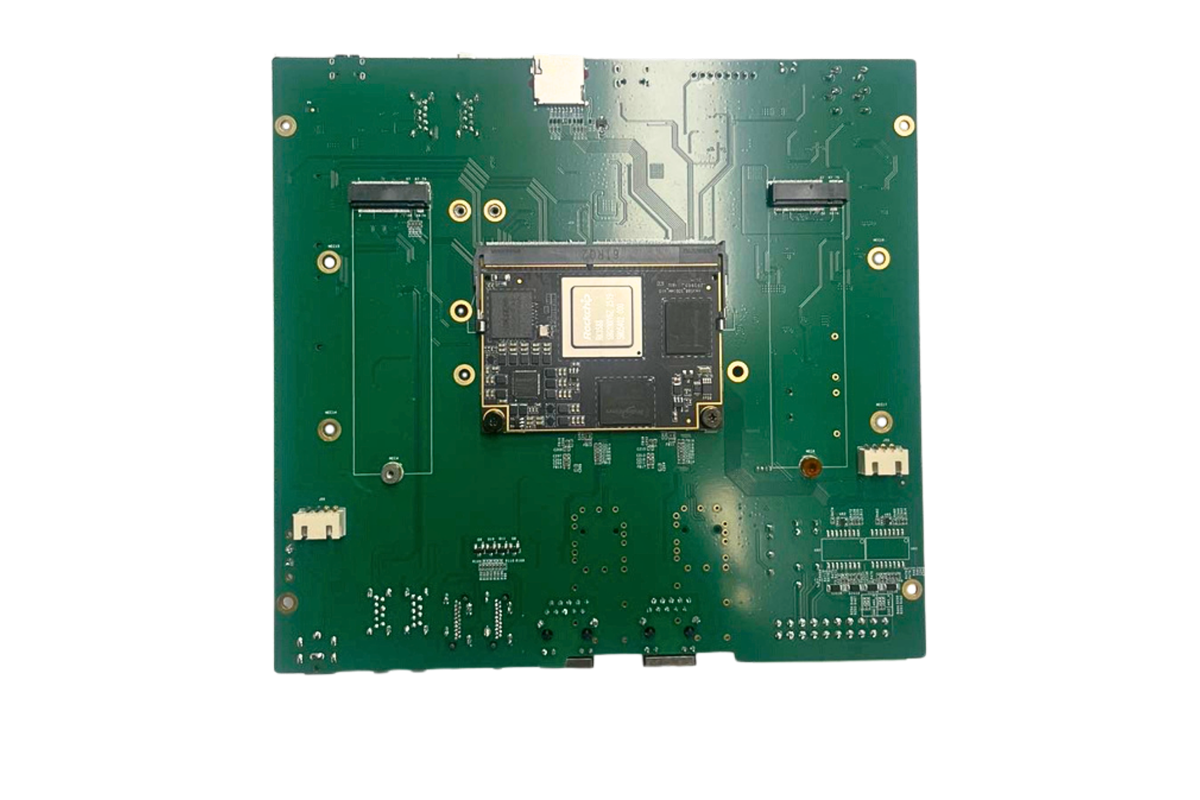
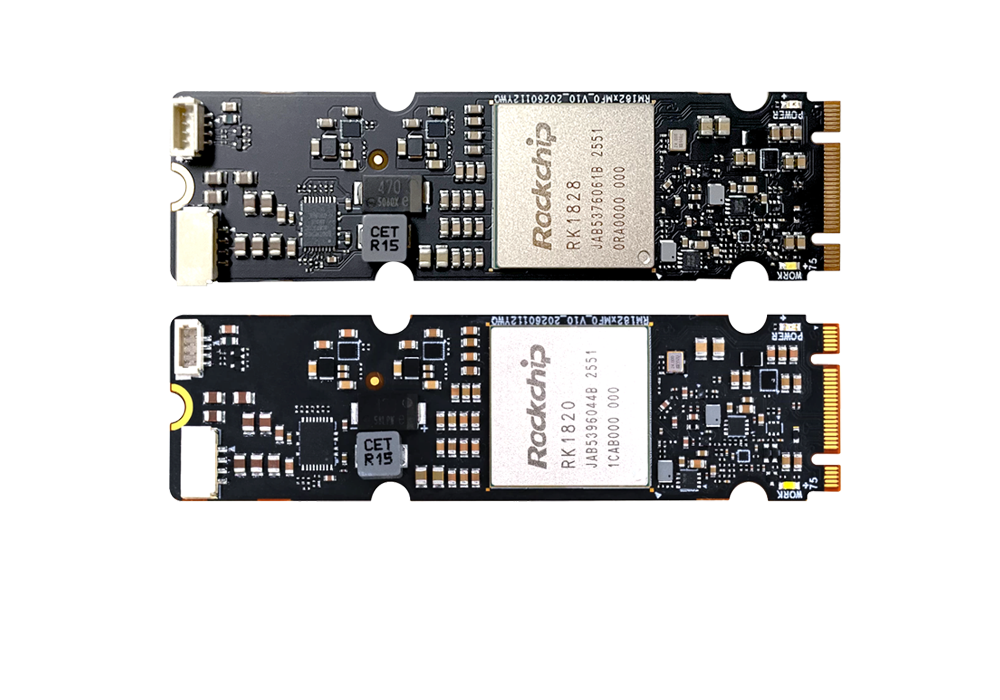
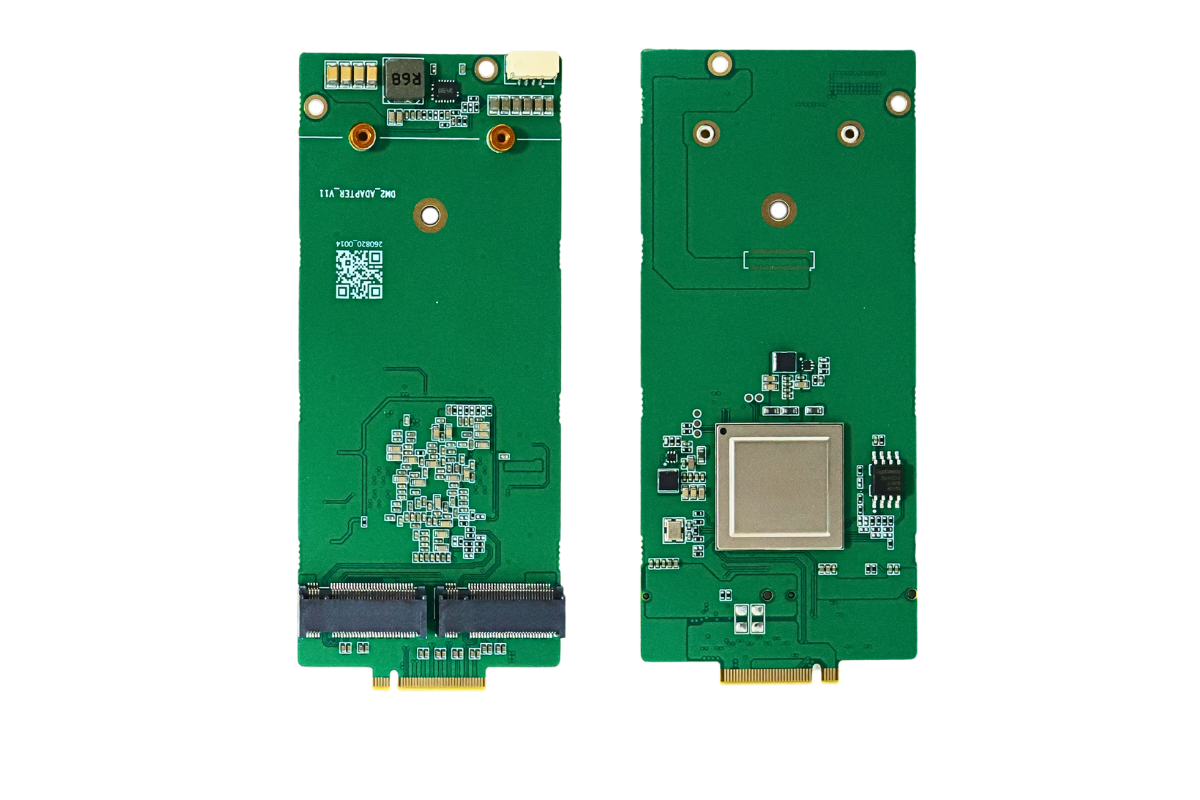


M.2 2280 形态 AI 算力卡,依托 PCIe x4 标准接口,是边缘侧轻量化 AI 升级的标准化载体。当前产业已经清晰分化为大模型推理路线与视觉感知路线,二者芯片架构、内存设计、多媒体单元、软件栈、目标场景完全不同,并非简单"算力高低"区别,而是底层设计目标的分野;当然不是绝对割裂,高端型号会做多模态融合,但工程取舍差异巨大。
一、视觉感知路线(传统边缘视觉派)
代表芯片:BM1684X、RK3588、RV1126、爱芯 AX 系列
核心设计目标
多路视频流实时处理优先,面向摄像头、传感器持续输入,做目标检测、图像分类、OCR、视频结构化、行为分析,是安防、明厨亮灶、智慧工地、工业质检、IPC 网关的主力方案。
硬件特征
强硬件编解码 + ISP:内置多路 H.264/H.265/AV1 硬解硬编码,单卡支持十几~几十路 1080P 视频并行拉流,自带图像信号处理单元,可直接对接相机做降噪、HDR、畸变校正,这是视觉路线最核心的护城河。
NPU 偏向稠密卷积、检测/分割算子优化,INT8 算力纸面数值高,但对 LLM 的 Transformer 注意力算子支持弱。
内存带宽中等,侧重帧缓存,显存用来存放图像帧、特征图;单卡模型容量不大,一般跑百万、千万级参数 CV 模型。
TDP 普遍 5–12W,无风扇宽温,工业可靠性优先。
软件栈
CV 算子库完善,配套视频解码 SDK,方便对接 RTSP/GB28181;大模型属于附加能力,仅能跑极小参数量 LLM,token 速度偏低。
典型场景
安防视频分析、工业视觉检测、机器人视觉感知、无人机图像识别、多路摄像头汇聚分析。
二、大模型路线(LLM 边缘推理派)
代表芯片:力擎 LQ50 / LQ50 Duo、RK1828、后摩 BX50 这类 M.2 大模型加速卡
核心设计目标
Transformer 大模型推理优先,面向文本、多模态大模型(3B/7B,部分支持 13B 量化),主打本地问答、RAG、Agent、多模态 VLM,追求 token 生成速度,不是多路视频解析。
硬件特征
超大带宽片上显存 / 大容量外接显存:大模型推理瓶颈不在 TOPS,而在 KV Cache 读写,所以芯片重点优化高带宽访存,而不是堆视频编解码。
NPU 架构原生优化 Attention、RoPE、LayerNorm 等 LLM 算子,支持 INT4/INT8 量化,保证高 token 吞吐;CV 能力属于附带,不支持几十路视频硬解码。
多媒体单元精简:一般仅少量通路解码,没有多路硬编码、ISP,不适合几十路摄像头并发。
单卡可独立跑 7B 模型;支持 M.2 多卡堆叠(LQ50 Duo 双芯方案),扩展 KV Cache 容量,提升大模型并发。
软件栈
深度对接 llama.cpp、vLLM、SGLang 等大模型推理框架,优先做 KV Cache 复用、连续批处理;CV 模型移植可行,但多路视频并发性能弱于视觉路线芯片。
典型场景
边缘本地大模型问答、工业 RAG 知识库、本地多模态 Agent、离线 AI 盒子、工控机本地 LLM 交互。
三、核心对比表
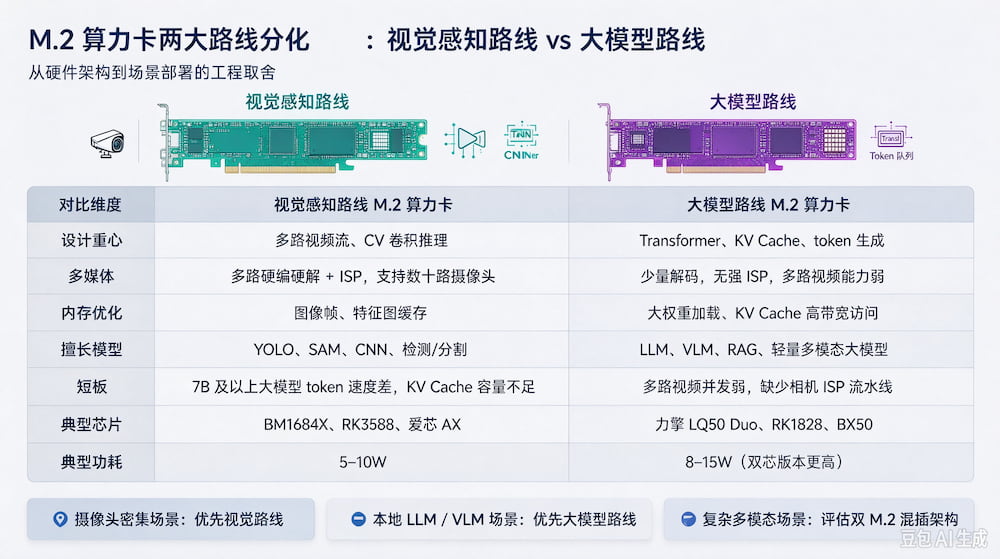
对比维度 | 视觉感知路线 M.2 算力卡 | 大模型路线 M.2 算力卡 |
设计重心 | 多路视频流、CV 卷积推理 | Transformer、KV Cache、token 生成 |
多媒体 | 多路硬编硬解 + ISP,支持数十路摄像头 | 少量解码,无强 ISP,多路视频能力弱 |
内存优化 | 图像帧、特征图缓存 | 大权重加载、KV Cache 高带宽访问 |
擅长模型 | YOLO、SAM、CNN、检测/分割 | LLM、VLM、RAG、轻量多模态大模型 |
短板 | 7B 及以上大模型 token 速度差,KV Cache 容量不足 | 多路视频并发弱,缺少相机 ISP 流水线 |
典型芯片 | BM1684X、RK3588、爱芯 AX | 力擎 LQ50 Duo、RK1828、BX50 |
典型功耗 | 5–10W | 8–15W(双芯版本更高) |
四、产业趋势:分化、并存,缓慢走向多模态融合
1. 市场分层长期存在:项目选型不能只看 TOPS。多路摄像头、视频结构化项目优先视觉路线;本地 7B 大模型、知识库、Agent 项目优先大模型路线。用视觉卡硬跑 7B 大模型,token 速度会很差;用大模型卡接 20 路摄像头,会被视频解码瓶颈卡住。
2. 融合是下一代方向,但 M.2 形态短期不会完全合一:多模态 VLA(视觉语言)需求上升,厂商开始在单芯片同时增强 CV+LLM 算子,但硬件资源取舍依然存在:要兼顾多路视频 + 7B 大模型,会拉高功耗、成本,M.2 小卡的功耗、PCB 面积约束很强,很难做到两边都拉满。
3. 混合部署方案成为工程常用解:工控机 / 一体机内部混插两张 M.2 卡:视觉卡负责全部摄像头解码、目标检测;大模型卡负责接收视觉输出结果,做 VLM 理解、文本问答、Agent 决策,各司其职,是目前智慧工地、机器人、工业质检多模态项目成熟落地架构。
五、总结
业务是多摄像头、视频分析、目标检测 → 视觉感知路线 M.2 算力卡
业务核心是本地大模型对话、RAG、多模态 VLM 推理 → 大模型路线 M.2 算力卡
同时需要多路视频 + 本地大模型:优先考虑双 M.2 混插方案,而不是强行选单卡"全能芯片"。
请用手机扫码查看分享内容
 需求留言:
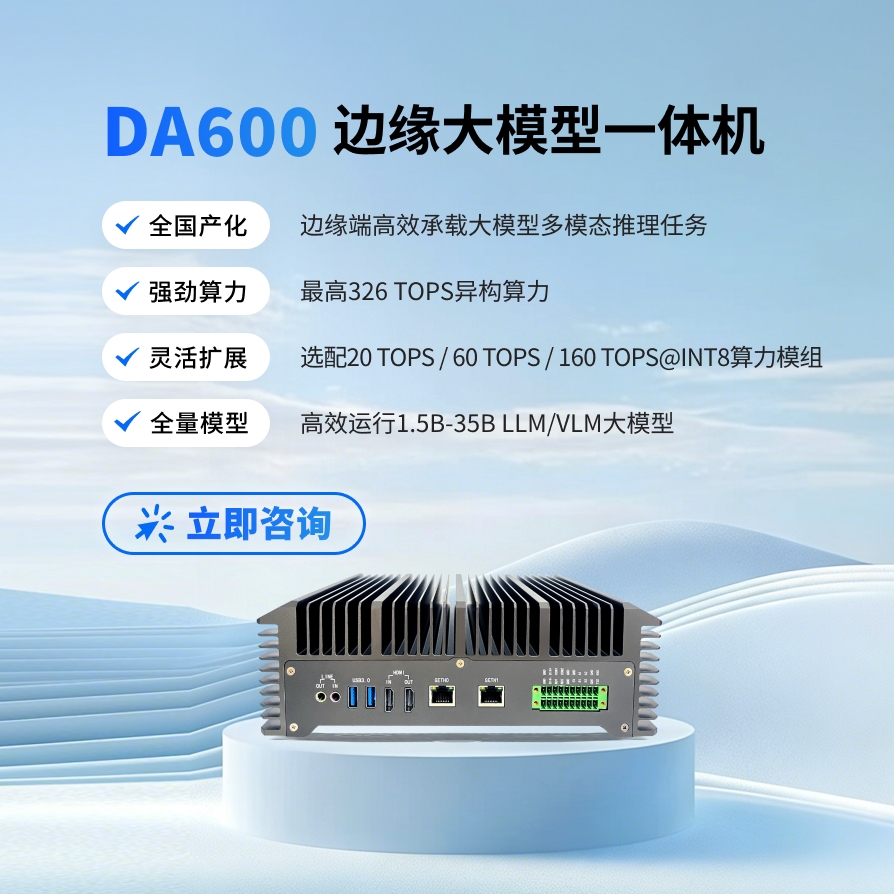
领先的边缘智能产品与解决方案提供商



产品咨询:17340067106(毛经理)
软件算法咨询:18982151213(刘经理)
四川省成都市武侯区天府五街花漾锦江JR大厦B座7层(总部)



 试用申请
 产品咨询
 在线客服
 回到顶部