
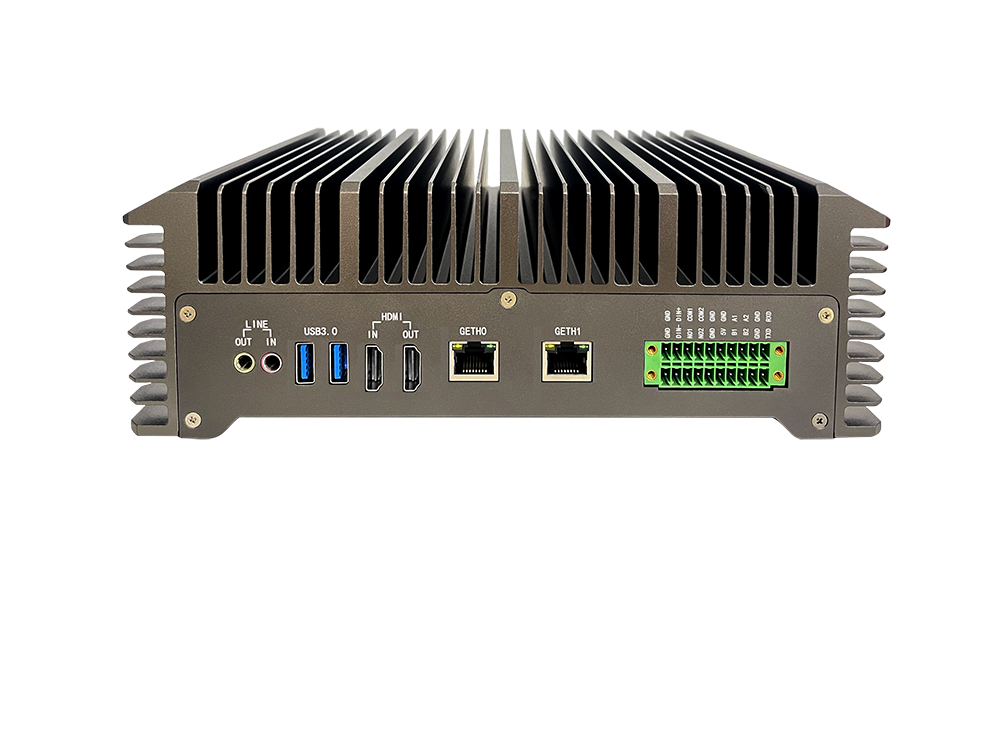
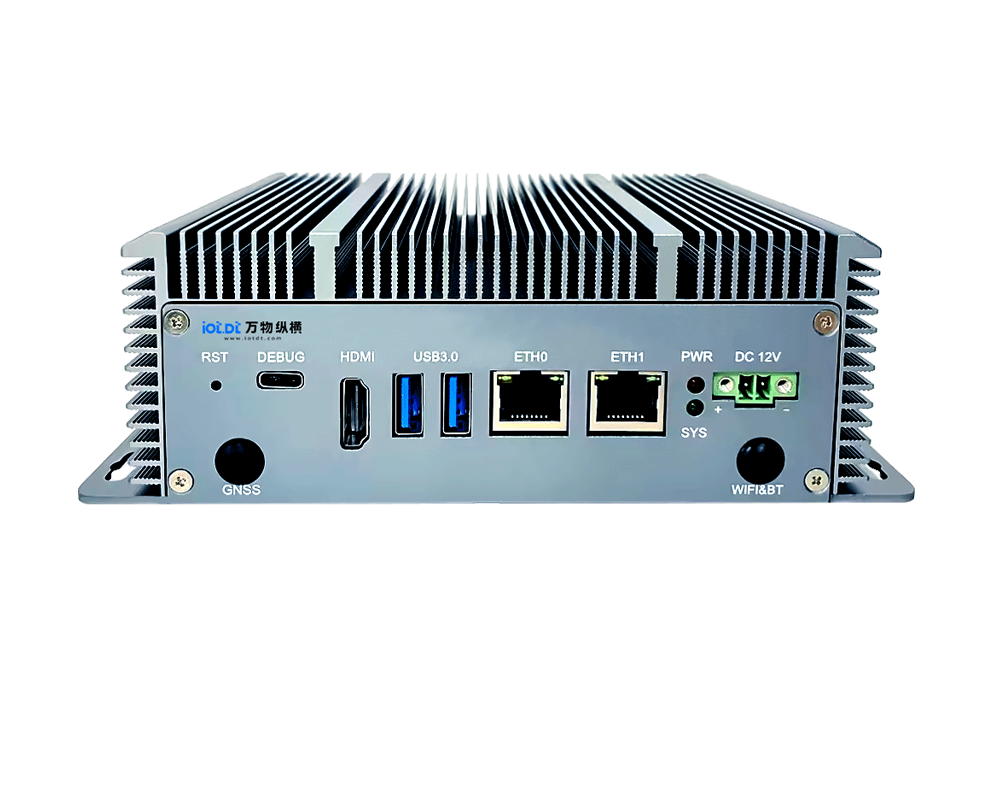
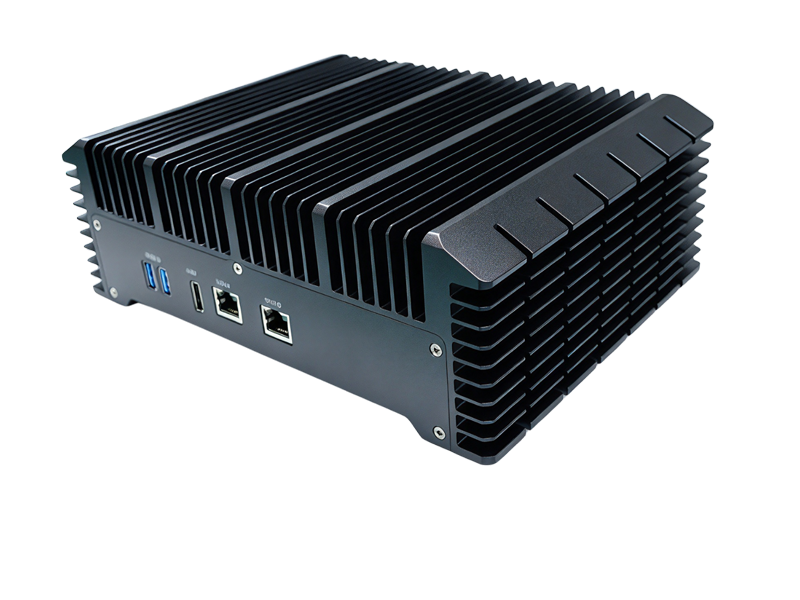
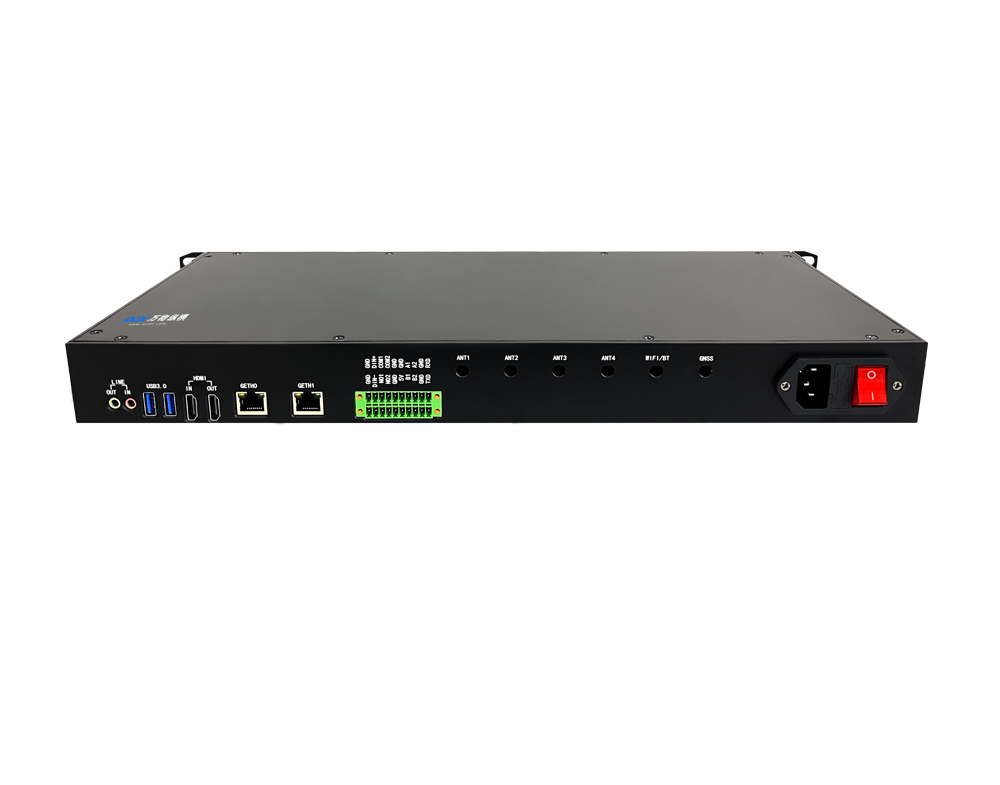


RK3588 是全能型嵌入式 SoC,适合单/少数路视觉、带业务交互、显示、工控控制一体设备;BM1684X 是视觉推理专用芯片,主打多路视频结构化、高吞吐安防/工地/园区视频分析盒子。
一、基础参数对比
项目
| ||
INT8 峰值算力 | 32 TOPS | 6 TOPS |
CPU | 8×A53 @2.3GHz | 4×A76 + 4×A55 @2.4GHz(大小核,通用算力强很多) |
视频解码 | 32×1080P@30fps | 最高 8K,多路能力弱,一般 4~8 路 1080P |
视频编码 | 12×1080P@25fps | 8K 编码 |
GPU | 无独立 GPU | Mali-G610 MC4,支持 UI 渲染、显示输出 |
典型功耗 | 16~17W | 7~10W(无风扇被动散热友好) |
工艺 | 12nm | 8nm |
工具链 | Sophon SDK(BMNET) | RKNN Toolkit2 |
定位 | AI 推理加速器芯片,偏视频分析 | 通用嵌入式旗舰 SoC,CPU/GPU/NPU/ISP 全集成 |
二、推理能力与实测表现
2.1 BM1684X
优势:多路视频流并发分析是强项,硬件编解码和 NPU 深度耦合,解码 + 预处理 + 推理流水线硬件加速,YOLO、车牌、人脸识别、安全帽、烟火这类传统 CV 模型吞吐极高;32 路 1080P 同时解码 + 推理是标准卖点。
短板:A53 CPU 性能偏弱,不适合跑复杂业务、Web 服务、图形界面、大模型 KV 缓存;算子对非视觉模型(LLM、多模态大模型)适配一般;没有 GPU,不能做画面渲染、GUI。
适合:固定算法、多路摄像头批量结构化(明厨亮灶、智慧工地、园区安防、机房视频分析)。
2.2 RK3588
优势:NPU 单路推理延迟表现好,RKNN 生态成熟,网上 YOLOv5/v8/v11、OCR、姿态识别案例极多;A76 大核 CPU 很强,推理 + 业务逻辑 + 数据库 + 网页服务 + 协议转发可以跑在同一块板上;自带 ISP、MIPI、HDMI、SATA、CAN、RS485,原生适合机器人、工控终端、带屏幕交互设备。
短板:NPU 只有 6 TOPS,多路并发很容易打满,超过 8 路 1080P 分析时帧率、稳定性下滑明显;视频解码资源有限,多路场景成本会快速拉高。
适合:单路 / 2~4 路视觉 + 本地控制、人机交互、机器人、工业检测终端。
三、开发生态与落地门槛
RK3588:生态成熟度更高,Linux、Ubuntu、Android、鸿蒙都支持;RKNN 工具链文档、社区 Demo 丰富,小团队快速验证原型、定制化业务上手快;适合自研算法、经常调模型、需要快速迭代的项目。
BM1684X:Sophon SDK 面向标准化视频 AI 方案,算子对经典 CV 模型优化到位,算法厂商、集成商做标准化 AI 盒子首选;自定义复杂模型、非标准算子迁移难度高于 RKNN;更适合算法已经固化、大批量量产的视频分析项目。
四、选型判断口诀
4.1 选 BM1684X,如果你满足下面任意一条
需要 ≥8 路 1080P 摄像头同时做 AI 结构化(安全帽、入侵、烟火、人数统计)
设备只做视频解码 + 推理 + 上报告警,不需要本地 GUI、屏幕显示、复杂工控逻辑
做标准化 AI 分析盒子、明厨亮灶、智慧工地、安防 NVR + AI 分析一体机
追求单路算法成本摊薄,大批量点位部署
4.2 选 RK3588,如果你满足下面任意一条
摄像头路数少(1~4 路),设备还要兼顾:显示、触摸屏、本地 Web 后台、RS485/CAN 工控、机器人导航
产品形态是一体机、工控终端、边缘网关,AI 只是其中一个功能
自研算法、频繁调模型、跑 OCR、姿态、小模型 VLM,需要快速做原型验证
希望无风扇、低功耗、小体积,对多路并发没有强需求
五、补充边界场景提醒
1. 跑端侧大模型(7B/14B LLM):两者都不是最优;RK3588 CPU 更强、KV 缓存更容易跑通,但速度一般;BM1684X 原生不偏向 LLM,不优先选。
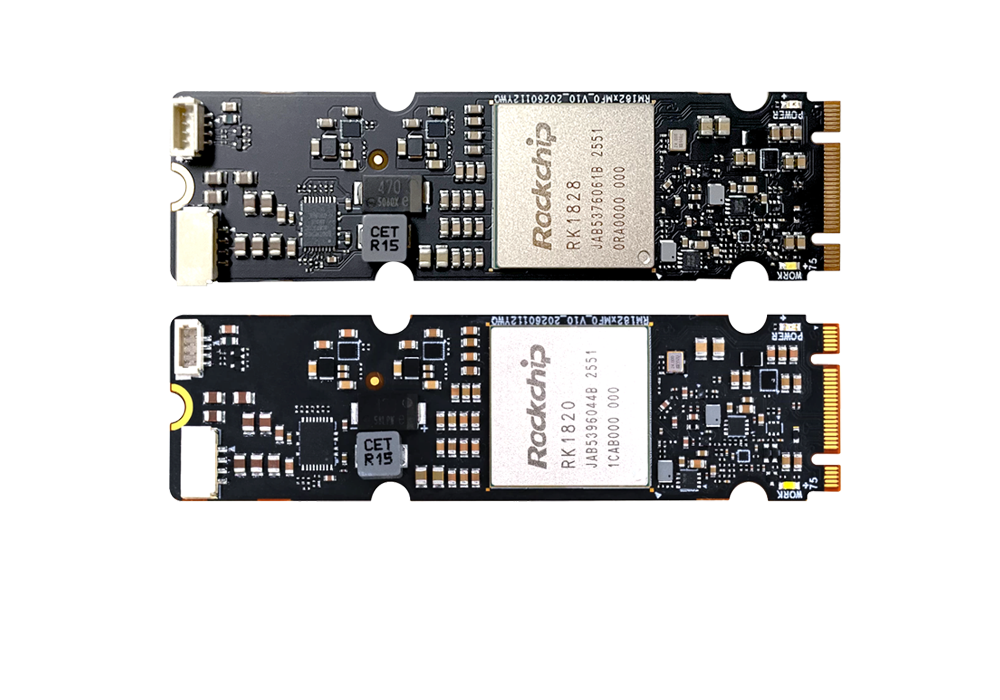
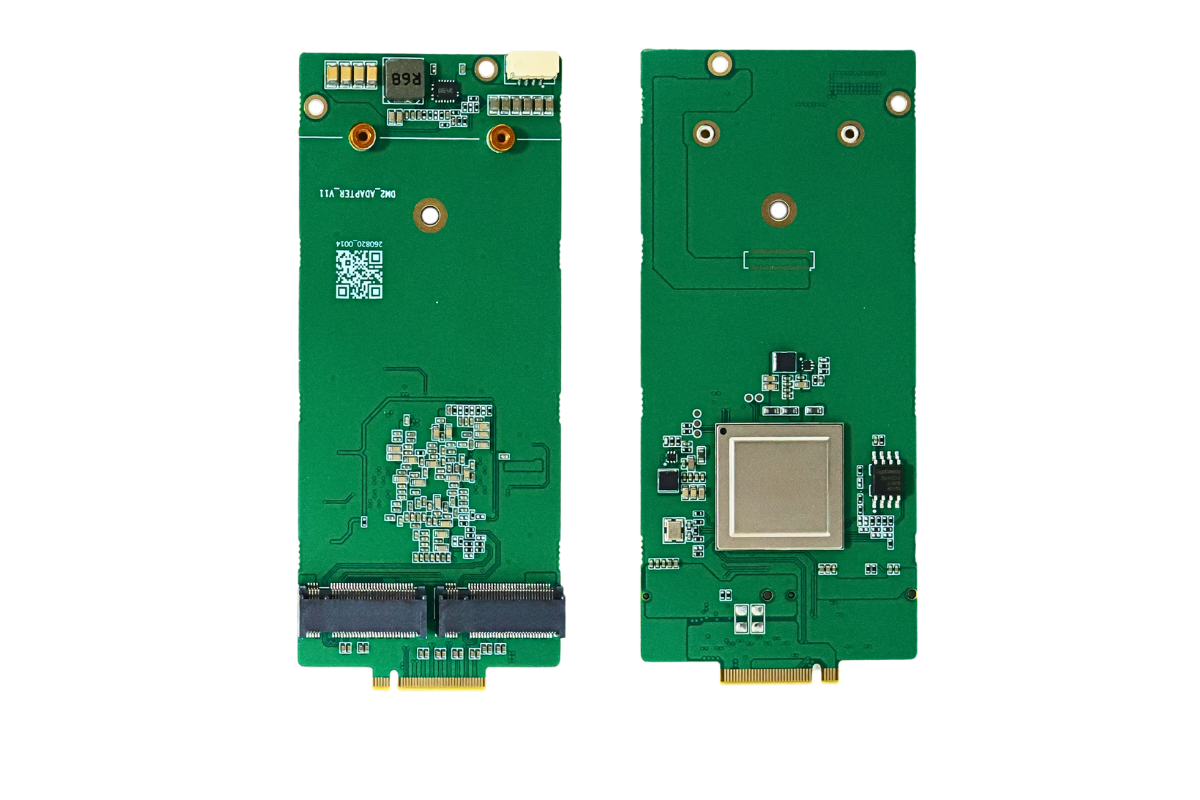
2. 扩展方案:RK3588 自带 PCIe,可以外挂算力卡(RK1828、Hailo 等)扩展算力;BM1684X 本身就是 PCIe 设备,也可以做卡式方案,但原生设计是视觉盒子主控。
3. 工业宽温:两者都有工业版本,RK3588J 宽温版本在工控终端更常见;BM1684X 本身规格温区 -40~105℃,适合野外无机柜盒子。
六、快速总结
多路视频 AI 结构化盒子 → BM1684X(高吞吐、硬编解码强)
AI + 工控/显示/交互一体机、机器人、少数路视觉终端 → RK3588(全能 SoC、开发灵活)
请用手机扫码查看分享内容
 需求留言:
领先的边缘智能产品与解决方案提供商



产品咨询:17340067106(毛经理)
软件算法咨询:18982151213(刘经理)
四川省成都市武侯区天府五街花漾锦江JR大厦B座7层(总部)



 试用申请
 产品咨询
 在线客服
 回到顶部