
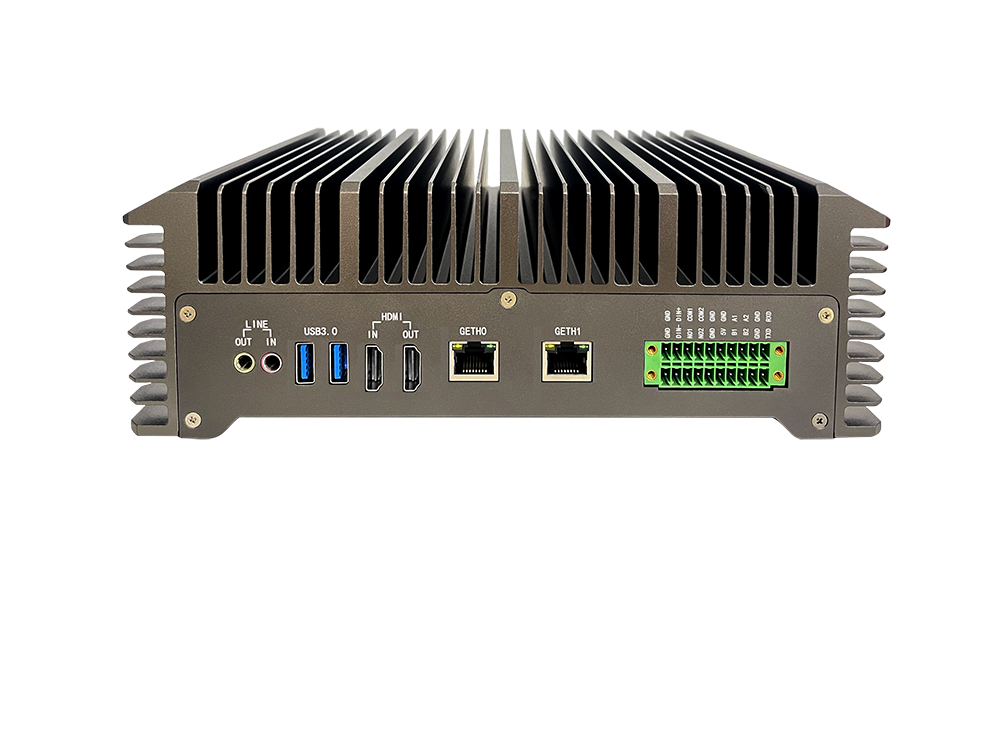
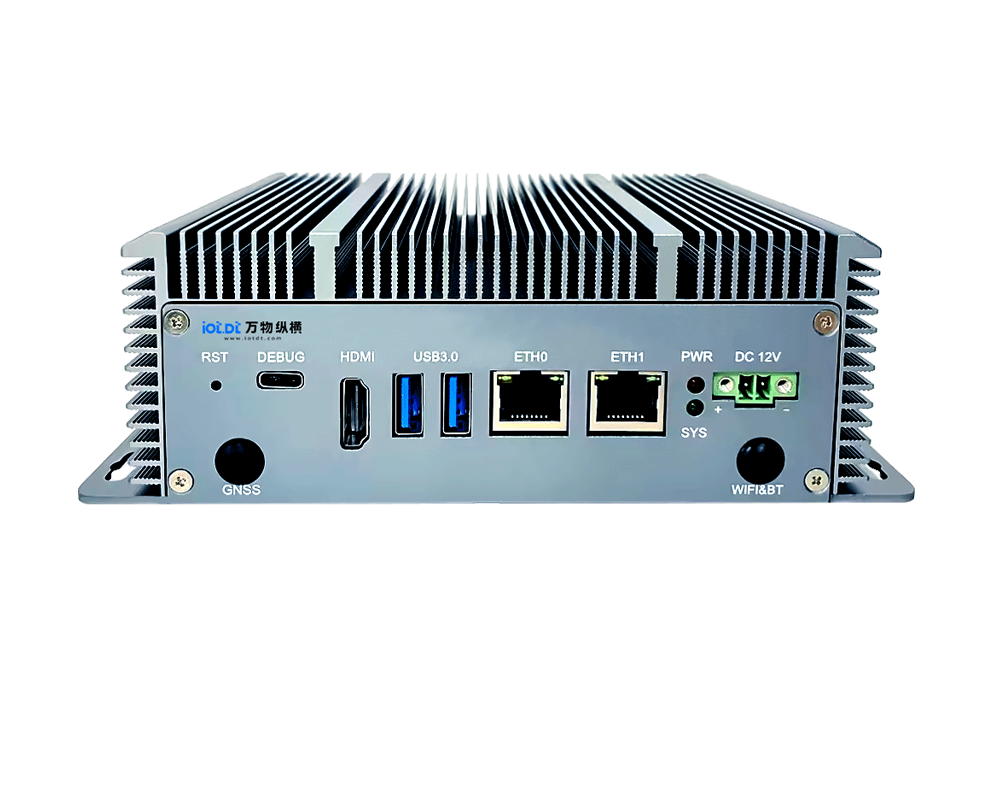
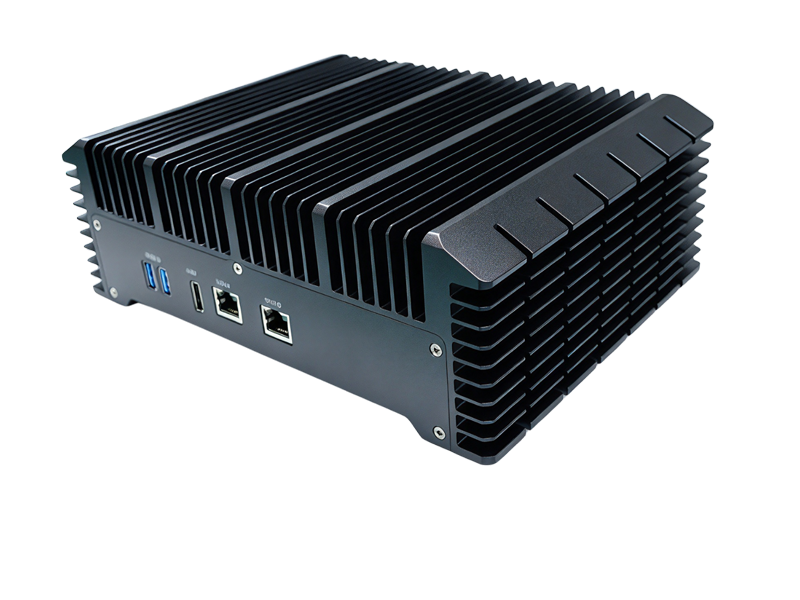
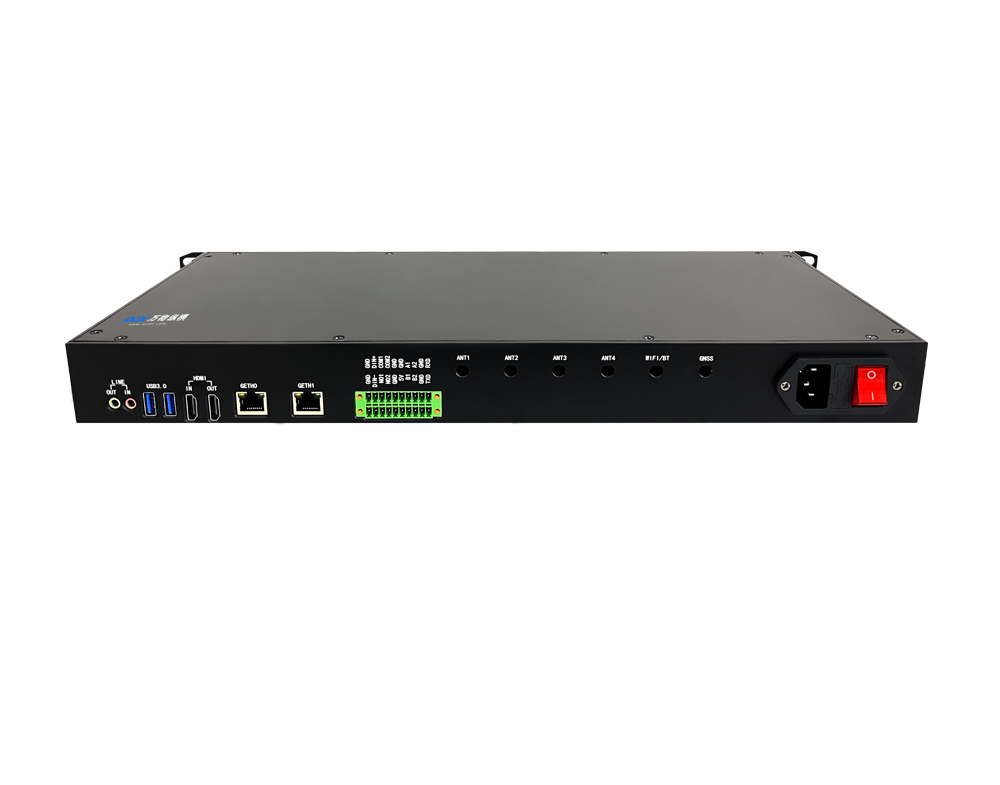
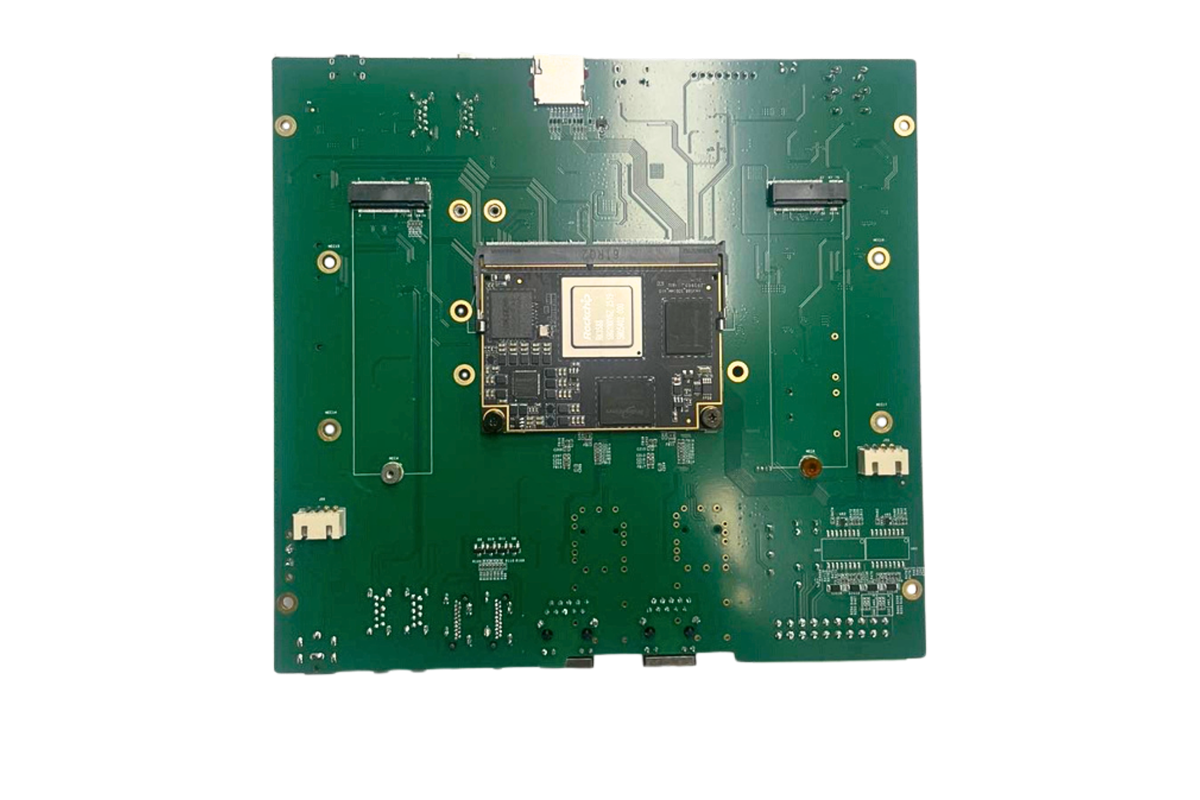
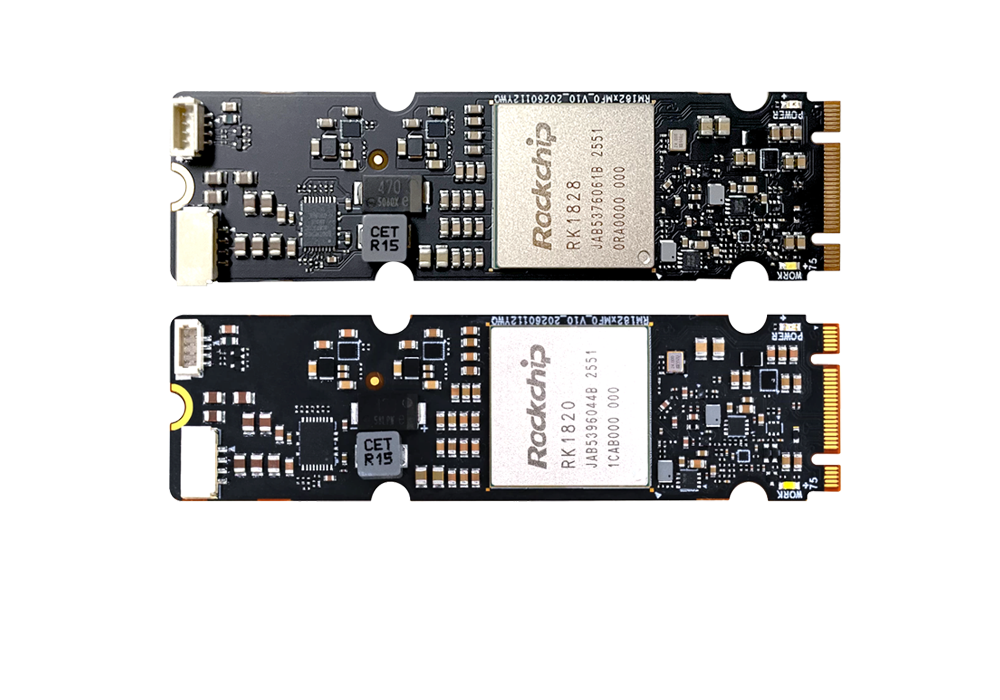
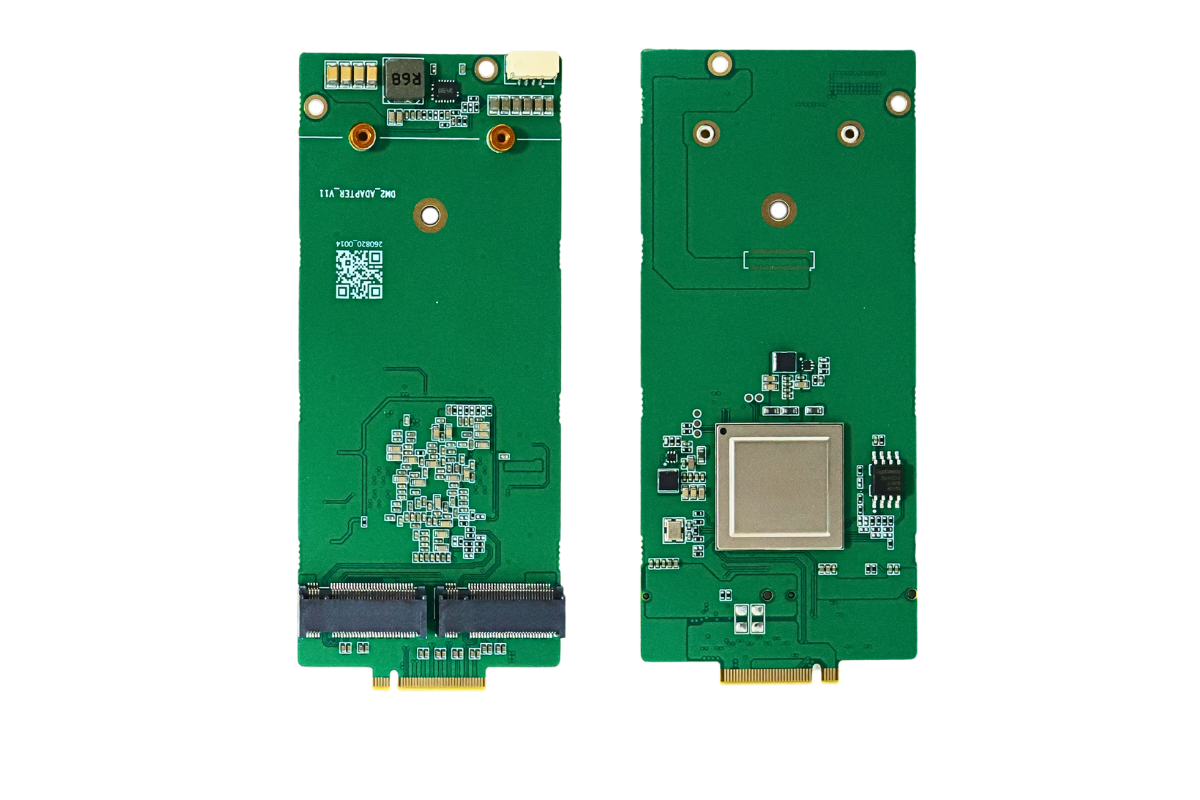


产品定位:RK182X 是 AI 协算力卡(不是主控),M.2 PCIe2.0 / USB3.0 挂载,分 RK1820(2.5GB DRAM)、RK1828(5GB DRAM,20TOPS INT8)。核心优势为 3D 堆叠高带宽,专门解决 RK3588 / RK3576 主控原生 NPU 带宽瓶颈,可本地跑 3B / 7B LLM / VLM 多模态,支持 CNN 检测与大模型理解并行、离线推理、数据不出边缘、低功耗、可堆叠扩容。
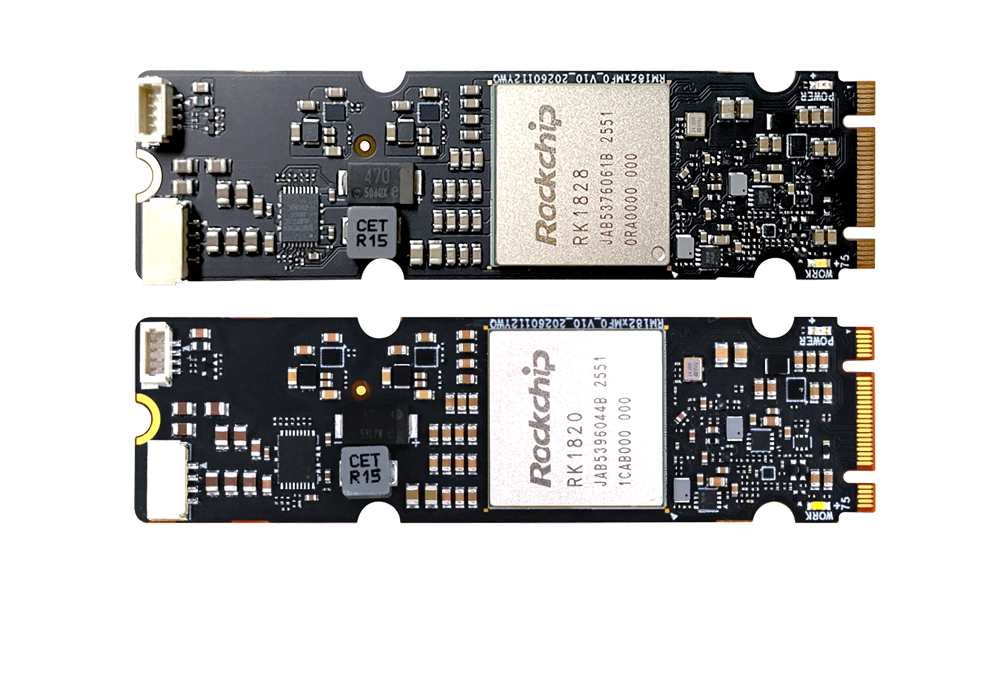
搭配范式:RK3588 / RK3576 主控(解码、IO、调度、ROS)+ RK182X 算力卡(纯 AI 推理),各司其职、不抢带宽资源。
一、RK182X 适合哪些行业
1.1 推荐落地行业
智慧安防(园区、校园、油田、厂界、监所):多路 IPC 结构化、VLM 行为理解、文本检索视频、烟火 / 越界 / 离岗、入侵告警、视频摘要,替代传统 NVR 外挂云端分析。
智慧工地(重点场景):安全帽反光衣、裸土覆盖、明火抽烟、塔吊 / 升降机关联识别、人员实名制、区域闯入、渣土车、AI 离线告警、工地弱网环境适配。
机器人(具身智能):巡检机器人、AGV、机器狗、清洁 / 配送机器人;主控跑 ROS2 / SLAM 导航,RK182X 跑 VLM 场景理解、LLM 任务规划、自然语言交互、抓取决策。
工业视觉质检:产线缺陷检测、3C / 钣金 / 板材外观 AOI、仪表读数识别、红外热成像分析、产线节拍离线推理。
智慧能源 / 电力巡检:变电站、光伏、风机巡检机器人、通道入侵、设备表计识别、缺陷语义复盘。
智慧交通、车路边缘节点:路口电警、非机动车、违停、占道、车流统计、路侧轻量化边缘盒子。
会议 / 教育 / 数字人、本地 RAG 知识库、NAS 本地 AI:离线纪要、本地向量检索、数字人驱动、私有文档问答。
1.2 不适合的场景
纯高清解码、大规模云服务器训练。
高帧率纯 CNN 密集路数且不需要 VLM / LLM 理解(只用 RK3588 自带 NPU 足够)。
二、三大核心场景选型细则
2.1 智慧工地方案选型
业务痛点:工地 4G / 5G 不稳定、带宽贵;需要"检测 + 语义理解"(不只框安全帽,还要判断作业区域、是否高空作业、多人违规联动);本地留存告警证据、断网不失效、对接住建平台。
推荐组合:RK3588 + RK1828(优先)
能力:支持 16~36 路 IPC 解码,YOLO 检测 + VLM 多模态复核;可识别安全帽、反光背心、安全带、抽烟、明火、基坑闯入、临边防护、裸土、渣土冲洗、人员聚集、升降机超载;支持本地视频摘要、文字检索录像("找昨天下午 3 点未戴安全帽画面")。
带宽友好:告警才上传截图 / 短视频,不全量推流上云,大幅节省流量费。
小规模工地(8 路以内,只做基础安全帽识别、不需要大模型语义检索):RK3576 + RK1820,成本更低。
选型避坑:
只做简单安全帽识别、不需要 VLM:不用上 RK182X,RK3588 自带 NPU 足够。
工地多尘宽温,选工业底板 + 被动散热整机,0~70℃ 工业规格。
算力卡是协卡,不能脱离主控单独采集摄像头。
2.2 机器人方案选型(巡检 / AGV / 机器狗)
业务痛点:SLAM 导航、电机控制、相机 / 雷达采集本身占用主控资源;再加 LLM / VLM 容易卡顿、延迟高;要求低功耗、离线自主决策、ROS 生态兼容。
推荐组合:
巡检机器狗、带机械臂抓取、复杂场景任务规划:RK3588 + RK1828,7B VLM / LLM,自然语言下发任务、自主识别障碍物、判断设备状态、异常报警、回传语义结论,而不是只回图片。
室内配送、清扫、简单园区巡检、轻交互:RK3576 + RK1820,3B 模型,满足基础视觉问答、场景识别。
分工:RK3588 负责 ROS2、底盘控制、雷达、相机采集、图像预处理;RK182X 独占带宽跑 VLM / LLM,导航和 AI 推理互不抢占资源,这是它在机器人里的最大优势。
选型避坑:
纯避障 SLAM、无自然语言交互、无复杂场景理解:不用 RK182X。
移动机器人供电有限,RK182X 功耗低,比独立显卡方案更适合机载。
多机集群调度逻辑放主控 / 网关,算力卡只负责单台感知推理。
2.3 通用安防(园区、厂区、围墙周界)
业务痛点:传统安防只有"越界、人形",容易被树叶、光影误报;RK182X 的 VLM 可做语义过滤(区分是人、动物、树枝、车辆),降低误告警,支持以文搜图、事件总结。
推荐组合:
中大型园区、多摄像头、需要语义检索、事件复盘:RK3588 + RK1828,多路并行 VLM 分析、本地 RAG 告警知识库。
小型门卫、道闸、单点位智能球机:RK3576 + RK1820。
典型算法:周界入侵、离岗睡岗、烟火、占道、车牌识别、人员徘徊、聚集、翻墙;支持告警联动喇叭、继电器、灯光输出。
对比纯 NPU 盒子:RK182X 方案核心差异化 = 可以用自然语言查询录像,传统纯 CNN 盒子做不到。
三、RK1820 vs RK1828 选型对照表
型号 | 板载 DRAM | 推荐模型 | 适合场景 |
RK1820 | 2.5GB | 3B LLM / VLM | 8 路以内工地、简单安防、轻量服务机器人、成本优先项目 |
RK1828 | 5GB | 3B / 7B LLM / VLM | 16~36 路汇聚工地、周界安防、机器狗 / 巡检机器人、需要语义检索、视频摘要、RAG 知识库 |
四、选型决策
1. 只做目标检测(安全帽、人形、车牌),不用文字检索、不用大模型问答 → 不上 RK182X,RK3588 原生 NPU 足够。
2. 需要 VLM 理解画面、文字搜录像、本地大模型交互、弱网离线自主决策 → 上 RK182X。
3. 路数多、工地 / 园区汇聚、机器狗复杂任务 → RK1828。
4. 点位少、预算紧、只跑 3B 模型 → RK1820。
5. 架构永远是【主控解码调度 + RK182X 专门推理】,不能单独当主板使用。
五、与同类算力卡快速对比要点
对比 RK3588 内置 NPU:内置 NPU 和 GPU / CPU 抢内存带宽,跑 LLM 容易 OOM;RK182X 自带独立堆叠 DRAM,带宽高,大模型稳定、不抢主控资源。
对比 LQ50:LQ50 适合极致高并发 CNN;RK182X 优势在 VLM / LLM 多模态,安防检索、工地语义、机器人任务规划更合适。
对比独立 NVIDIA 显卡:在功耗、成本、宽温、ARM Linux、ROS、工业底板适配、国产化信创方面优势更强,不适合训练、只适合端侧推理。
请用手机扫码查看分享内容
 需求留言:
领先的边缘智能产品与解决方案提供商



产品咨询:17340067106(毛经理)
软件算法咨询:18982151213(刘经理)
四川省成都市武侯区天府五街花漾锦江JR大厦B座7层(总部)



 试用申请
 产品咨询
 在线客服
 回到顶部