


1. 方案概述
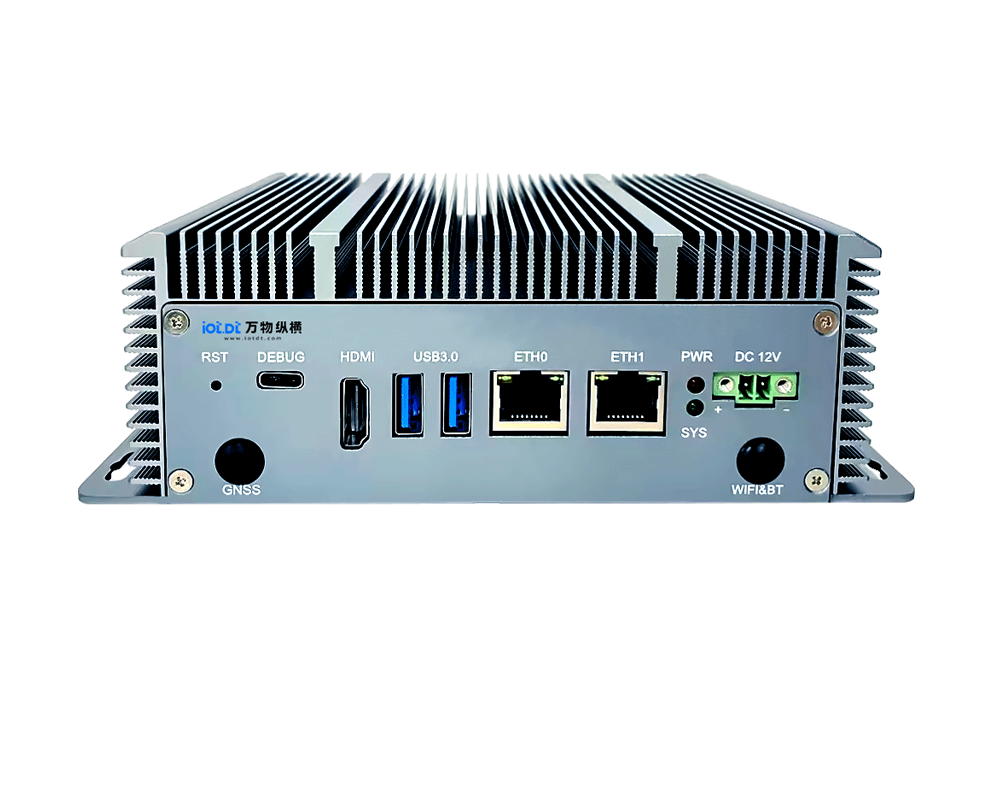
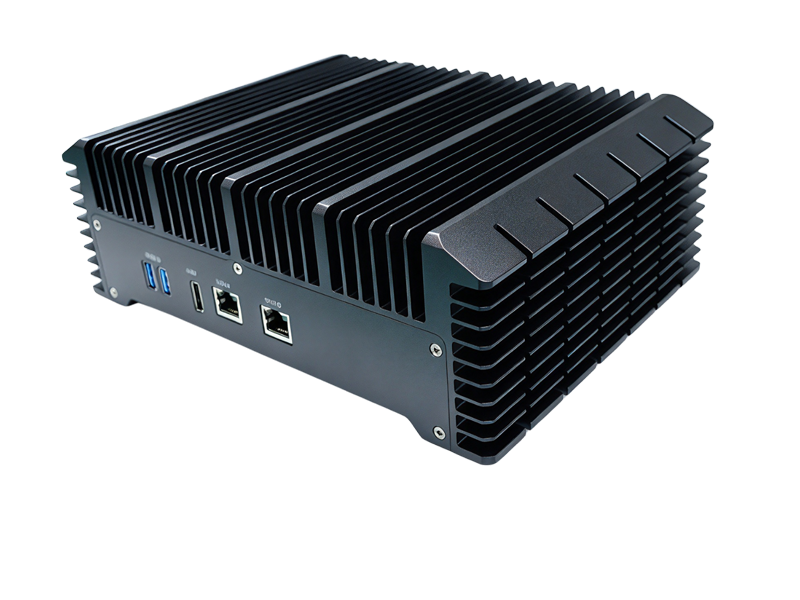
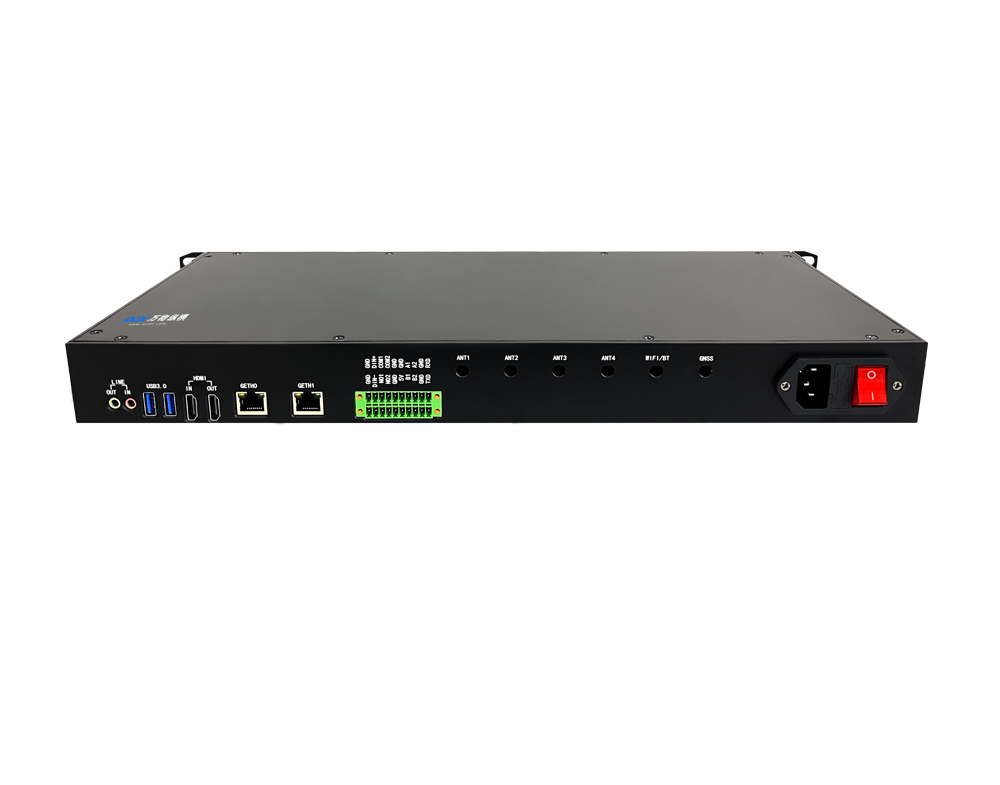
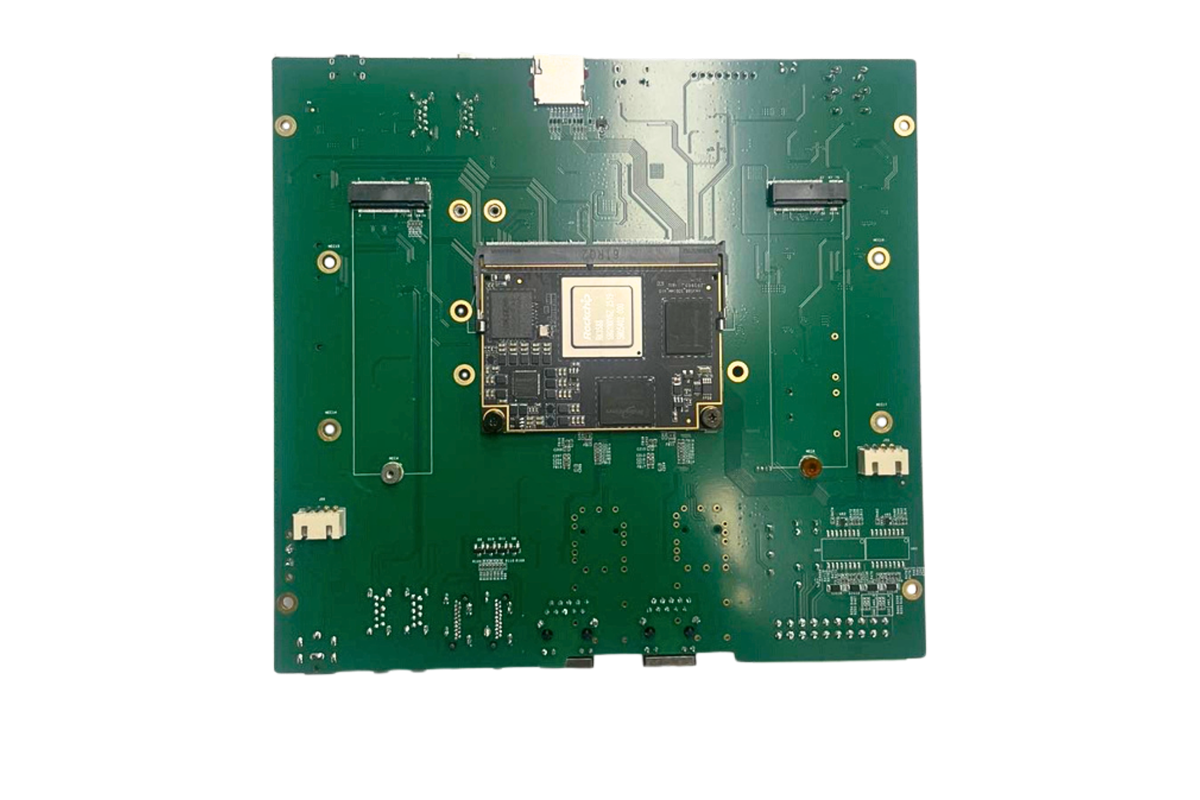
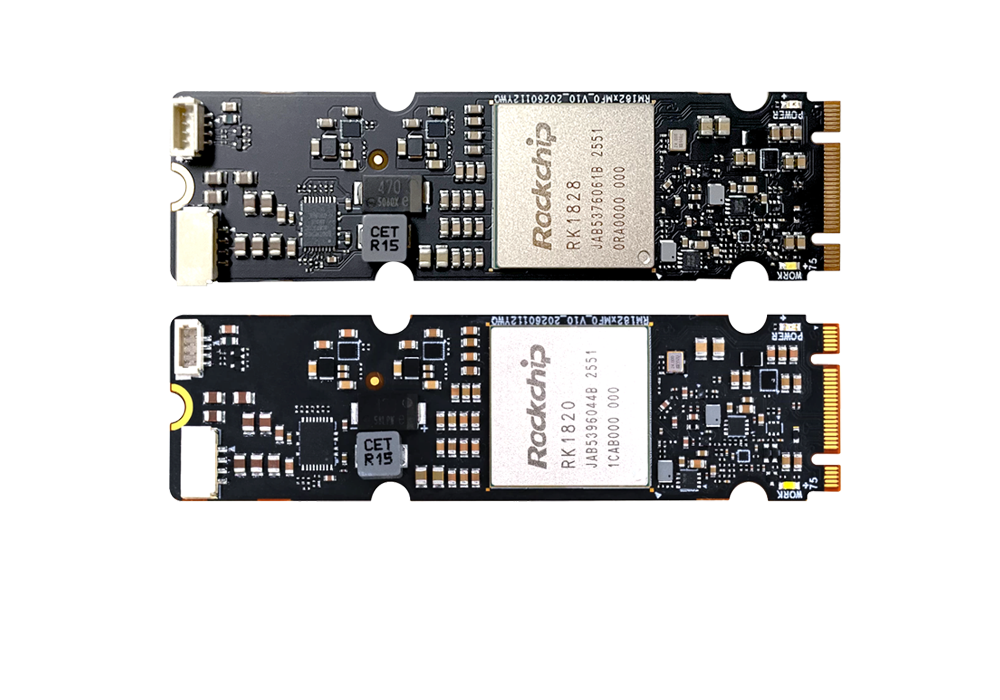
本指南基于瑞芯微 RV1126B 边缘计算盒子,针对园区安防核心的车行车牌识别与人行人脸识别双场景,提供从硬件选型、算法部署、现场施工到运维优化的全流程落地方案。RV1126B 内置 3 TOPS 算力 NPU 与四核 Cortex-A53 CPU,支持 INT4/INT8/INT16 混合精度运算,可在单台设备上同时运行两路 AI 推理任务,实现端侧实时识别、本地数据存储与低带宽上传,满足园区出入口、周界、内部通道等多点位的智能化管控需求。

1.1 核心优势
算力充足:3 TOPS 端侧算力,单台设备可并发承载车牌识别+人脸识别双任务,剩余算力可扩展行为分析、周界入侵检测等功能
本地闭环:所有识别运算与底库数据均在边缘端完成,无需依赖云端,数据安全性高,网络中断不影响核心功能
低功耗高可靠:工业级宽温设计(-40~85℃),整机功耗<10W,支持 7×24 小时连续运行
多接口适配:支持 MIPI、USB、以太网、RS485 等多种接口,可直接对接园区闸机、道闸、显示屏等外设
2. 系统架构与硬件选型
2.1 整体系统架构
方案采用「前端采集 + 边缘推理 + 平台管理」三级架构,实现双场景统一管控:
1. 前端采集层
车行通道:200 万像素车牌识别专用摄像机,支持强光抑制、夜间补光
人行通道:200 万像素双目人脸识别摄像机,支持活体检测、宽动态
配套设备:道闸、闸机、LED 显示屏、声光报警器
2. 边缘计算层(RV1126B 盒子)
负责视频流解码、AI 推理、特征比对、结果输出
本地存储人脸底库、车牌白名单、识别记录与抓拍图片
通过 GPIO/RS485 控制闸机、道闸开合,联动显示屏显示结果
3. 平台管理层
园区本地管理平台:人员/车辆底库管理、记录查询、告警配置
可选云端平台:多园区统一管理、数据统计分析、远程运维
2.2 RV1126B 核心硬件参数
模块 | 参数规格 |
CPU | 四核 ARM Cortex-A53,最高主频 1.6GHz |
NPU | 3 TOPS 算力,支持 INT4/INT8/INT16/FP16 混合运算,兼容 TensorFlow、PyTorch、ONNX 等框架 |
内存 | 2GB LPDDR4(推荐 4GB 用于双算法并发) |
存储 | 16GB eMMC,支持 TF 卡扩展,用于存储底库与识别记录 |
视频能力 | 支持 4 路 1080P@30fps 视频解码,H.264/H.265 编码 |
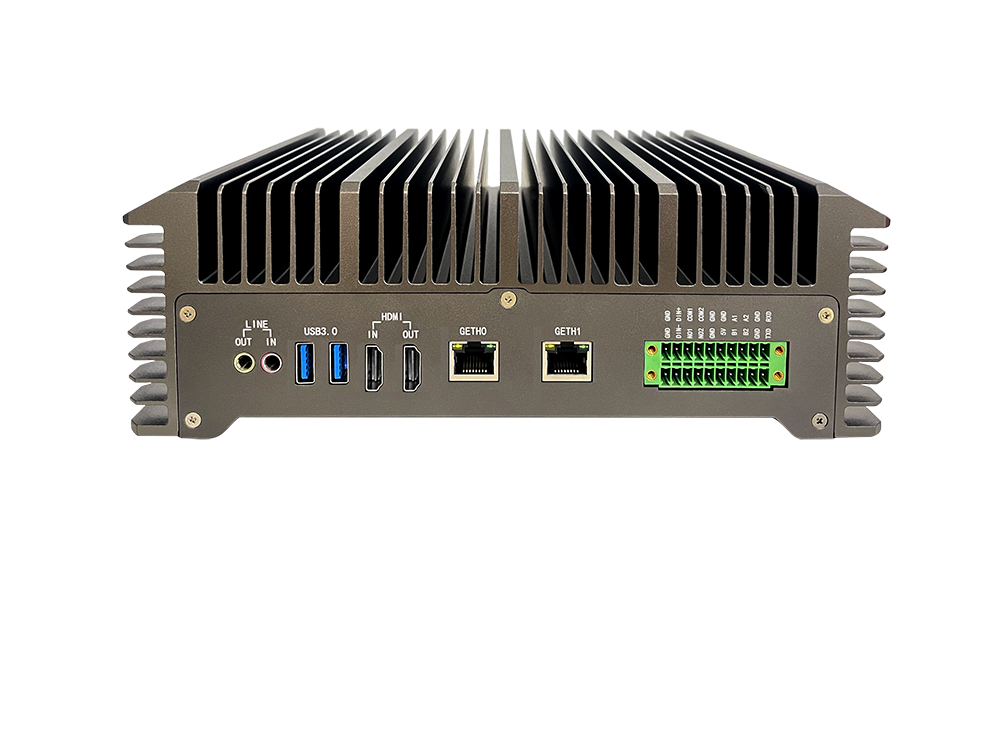
外设接口 | 2 路 MIPI-CSI、4 路 USB、1 路千兆以太网、2 路 RS485、GPIO 继电器输出、HDMI 输出 |
供电 | DC 12V/2A,支持宽压输入 |
1.1 配套硬件推荐
车牌识别摄像机:1/2.8 英寸 CMOS,200 万像素,焦距 6mm,支持强光抑制与红外补光,防护等级 IP66
人脸识别摄像机:双目 200 万像素,支持活体检测,宽动态范围 ≥120dB,适应逆光环境
外设控制模块:继电器扩展板,用于道闸、闸机信号联动;RS485 转接线,对接园区原有门禁系统
2. 双场景算法部署详解
2.1 算法模型选型
基于 RV1126B 的 NPU 特性,推荐选用轻量化、已适配 RKNN 格式的算法模型,兼顾精度与推理速度:
场景 | 推荐模型 | 单帧推理耗时 | 算力占用 | 识别精度 |
车牌识别 | 轻量化 LPRNet + 字符识别网络 | <30ms | ~0.6 TOPS | 白天≥99%,夜间≥95% |
人脸识别 | MTCNN 人脸检测 + ArcFace 特征提取 | 检测<20ms,比对<10ms | ~0.8 TOPS | 1:1 比对准确率≥99.5% |
双算法并发运行时,总算力占用约 1.5 TOPS,剩余 1.5 TOPS 可用于视频预处理、行为分析等扩展功能。
1.2 模型转换与部署流程
RV1126B 需使用瑞芯微 RKNN 工具链完成模型量化与转换,具体步骤如下:
1. 环境准备
PC 端安装 Ubuntu 20.04 系统,部署 RKNN-Toolkit2 工具链
准备训练好的原始模型(ONNX/PyTorch/TensorFlow 格式)
2. 模型量化转换
from rknn.api import RKNN
rknn = RKNN()
rknn.config(mean_values=[[0, 0, 0]], std_values=[[255, 255, 255]], target_platform='rv1126b')
rknn.load_onnx(model='license_plate.onnx')
rknn.build(do_quantization=True, dataset='dataset.txt')
rknn.export_rknn('license_plate.rknn')
量化数据集建议选取园区现场实拍的 200-500 张图片,提升场景适配精度
优先使用 INT8 量化,可获得最优推理速度;精度不足时切换 INT16
2. 边缘端部署
将转换好的 .rknn 模型文件、推理程序与依赖库拷贝至 RV1126B 盒子
配置系统自启动服务,确保设备上电后自动运行双识别程序
1.2 双算法并发调度
为避免两路算法争抢算力资源,需通过进程调度与算力分配保障稳定性:
1. 算力隔离:通过 RKNN API 设置每个模型的算力优先级,车牌识别与人脸识别各分配 40% 算力,预留 20% 作为系统缓冲
2. 帧间隔控制:车牌识别设置为 15fps 推理,人脸识别设置为 10fps 推理,错开峰值运算时刻
3. 多线程架构:视频解码、AI 推理、外设控制分别占用独立线程,通过队列传递数据,避免阻塞
1.3 底库配置与管理
1. 车牌底库
支持白名单、黑名单、临时车辆三类分组
单台设备最大支持 5 万条车牌记录,包含车牌号码、车主信息、有效期等字段
支持 Excel 批量导入与管理平台手动增删
2. 人脸底库
支持员工、访客、黑名单三类分组
单台设备最大支持 10 万张人脸特征底库,1:N 比对耗时<50ms
支持现场抓拍入库、批量照片导入两种方式
2. 园区现场部署实施
2.1 点位规划
根据园区安防需求,典型部署点位如下:
点位类型 | 部署位置 | 功能配置 | 设备数量 |
主出入口 | 园区大门车行通道 | 车牌识别 + 道闸联动,支持临时车计费 | 1 台 RV1126B + 2 台车牌摄像机(进出各 1) |
人行出入口 | 园区大门、办公楼入口 | 人脸识别 + 闸机联动,支持考勤记录 | 1 台 RV1126B + 2 台双目人脸摄像机 |
地下车库入口 | 车库出入口 | 纯车牌识别,联动车库道闸 | 1 台 RV1126B + 2 台车牌摄像机 |
重点区域 | 机房、仓库门口 | 人脸识别权限管控,陌生人告警 | 1 台 RV1126B + 1 台人脸摄像机 |
单台 RV1126B 最多可接入 4 路视频流,可根据点位密度灵活分配,降低整体成本。
1.2 硬件安装规范
1. RV1126B 盒子安装
优先安装在室内弱电箱或设备机柜内,避免阳光直射与雨水浸泡
室外安装需配备 IP65 防护箱,加装散热风扇与防水接头
设备与摄像机距离不超过 100 米(以太网传输),超过时使用光纤收发器
2. 摄像机安装
车牌摄像机:安装高度 1.2-1.5 米,与车道中心线夹角 ≤30°,确保车牌水平倾斜角度<15°
人脸摄像机:安装高度 1.8-2.2 米,俯视角度 ≤15°,人员通行正面识别距离 0.8-3 米
补光灯安装:夜间光照不足场景,配备白光补光灯,避免强光直射镜头
3. 外设接线
道闸/闸机控制:通过 RV1126B 的 GPIO 继电器输出连接开门信号,接入闸机控制端子
显示屏联动:通过 RS485 接口连接 LED 显示屏,识别成功后显示车牌/姓名与欢迎语
报警联动:接入声光报警器,识别到黑名单车辆/人员时触发告警
1.3 网络配置
1. 本地局域网:RV1126B 与摄像机、管理平台接入同一局域网,分配静态 IP 地址
2. 带宽需求:单路 1080P 视频流码率约 2Mbps,4 路并发总带宽需求<10Mbps
3. 云端对接(可选):仅上传识别结果与抓拍小图,单台设备日上传数据量<500MB,大幅降低带宽成本
4. 安全配置:关闭设备无用端口,设置管理员强密码,启用 HTTPS 加密传输
1.4 现场调试校准
1. 识别区域划定:在视频画面中划定虚拟检测线,仅对经过检测线的车辆/人脸触发识别,减少无效运算
2. 参数优化
车牌识别:根据现场光照调整曝光参数,设置车牌最小/最大像素阈值
人脸识别:调整人脸置信度阈值(推荐 0.7-0.8),平衡通过率与误识率
3. 联动测试:连续 100 次通行测试,验证道闸/闸机开合响应速度(≤0.5 秒)与识别成功率
4. 压力测试:模拟早晚高峰连续通行场景,持续运行 2 小时,确认设备无卡顿、无死机
2. 性能优化与稳定性保障
2.1 识别精度优化
场景适配:采集园区不同时段、天气下的图片,对模型进行微调量化,提升场景适配性
多帧融合:车牌识别采用 3 帧结果投票机制,减少单帧误识别;人脸识别采用多帧特征平均,提升比对稳定性
质量过滤:加入图像质量评估算法,对模糊、遮挡、角度过大的图片直接过滤,不进入识别流程
2.2 系统稳定性保障
1. 硬件层面
选用工业级存储与内存,支持宽温运行
电源输入端加装浪涌保护器,防止电网波动损坏设备
定期清理设备散热孔,保持通风环境
2. 软件层面
启用看门狗机制,程序异常崩溃时自动重启
设置磁盘循环覆盖策略,存储满时自动删除最早的识别记录
定期备份底库数据,支持一键恢复出厂配置
3. 运维监控
管理平台实时监控设备在线状态、CPU/NPU 占用率、温度等运行参数
异常状态自动告警,支持远程重启与参数配置
每月导出识别日志,统计识别准确率与设备故障率
3. 常见问题与排查
问题现象 | 可能原因 | 排查方案 |
车牌识别率低 | 摄像机角度偏差、夜间光照不足、车牌污损 | 调整摄像机角度与补光位置,优化曝光参数;设置模糊过滤阈值 |
人脸识别误识率高 | 底库照片质量差、置信度阈值过低 | 更换清晰正面照作为底库,调高置信度阈值;启用活体检测防照片攻击 |
双算法运行卡顿 | 算力分配不足、视频码率过高 | 降低推理帧率,调整模型量化精度;降低摄像机码率与分辨率 |
道闸不联动 | 接线松动、GPIO 配置错误 | 检查继电器接线与电平设置;通过调试工具手动测试 GPIO 输出 |
设备频繁重启 | 供电不稳、温度过高 | 测量供电电压是否稳定;检查散热情况,清理防尘网 |
3. 扩展能力与升级路径
1. 功能扩展:剩余算力可叠加周界入侵检测、人员聚集检测、烟雾识别等安防算法,无需新增硬件
2. 多设备级联:支持多台 RV1126B 盒子接入统一管理平台,实现全园区点位统一管控与数据统计
3. 算法迭代:支持模型远程升级,可后续替换更高精度的新一代轻量化算法
4. 大模型适配:RV1126B 支持 2B 参数以内的轻量化多模态大模型,可拓展语音交互、自然语言查询等智慧园区功能
请用手机扫码查看分享内容
 需求留言:
领先的边缘智能产品与解决方案提供商



产品咨询:17340067106(毛经理)
软件算法咨询:18982151213(刘经理)
四川省成都市武侯区天府五街花漾锦江JR大厦B座7层(总部)



 试用申请
 产品咨询
 在线客服
 回到顶部